

Atlas de Boston Dynamics supera a manos humanoides con una garra de 13 grados de libertad
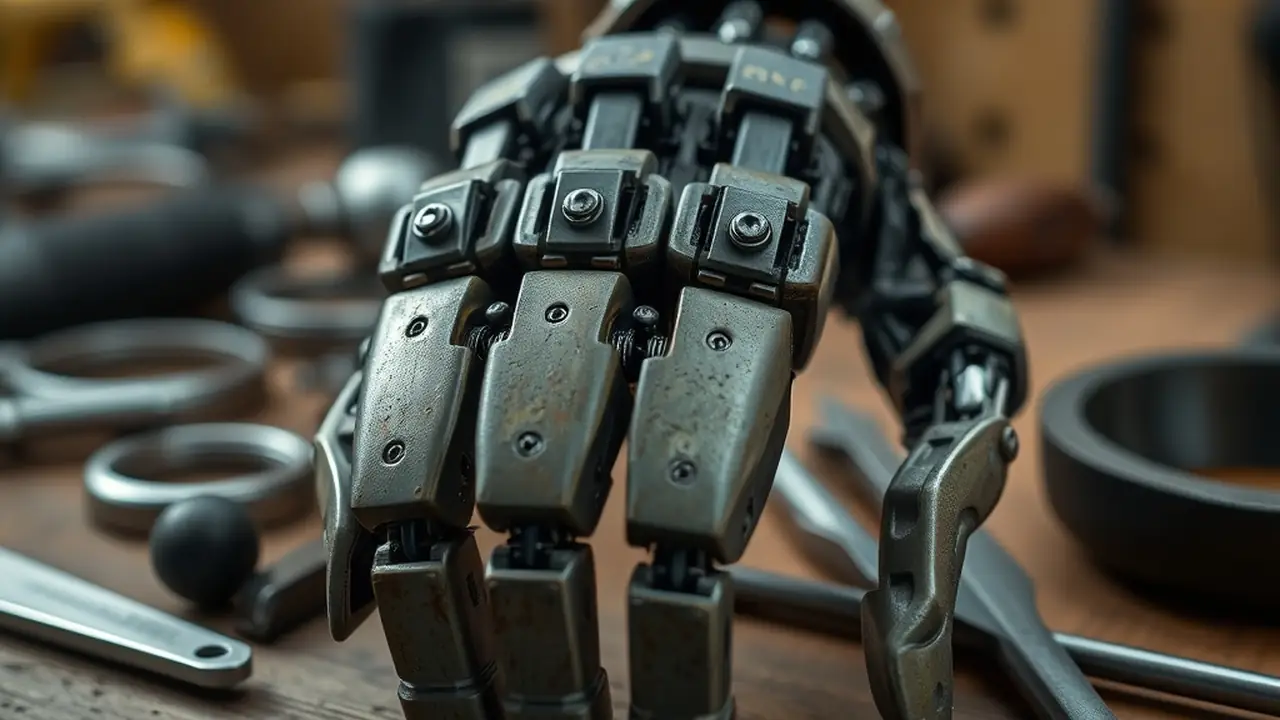
Boston Dynamics presentó una mano rediseñada para su robot Atlas, con 13 grados de libertad, fabricable en serie y pensada para tareas de manipulación industrial.
Boston Dynamics anunció hoy la nueva mano para su robot humanoide Atlas. A diferencia de la versión anterior, que contaba con sólo tres dedos y siete grados de libertad, el nuevo diseño incorpora cuatro dedos —pulgar incluido— y duplica la flexibilidad mecánica, alcanzando trece grados de libertad. La empresa subraya que la pieza está pensada para la producción en masa, con un coste de fabricación y mantenimiento reducido, y una robustez suficiente para operar en entornos reales.
Diseño centrado en la robustez y la producción
El principal reto al pasar de un prototipo de laboratorio a un componente comercial es equilibrar funcionalidad, durabilidad y coste. Según Alberto Rodríguez, director de robot behavior en Boston Dynamics, «Hands are a ruthless design trade-off. There’s no way around it, you’re always giving up on something. And many of the current designs are giving up on things like reliability and manufacturability.» En español:
«Las manos son un intercambio de diseño despiadado. Siempre hay que sacrificar algo, y muchos de los diseños actuales sacrifican fiabilidad y fabricabilidad».
La nueva mano elimina la delicada estética humana para favorecer materiales más duros y una arquitectura modular que facilita el reemplazo de piezas dañadas.
Aumento de grados de libertad y capacidades de manipulación
El salto de 7 a 13 grados de libertad se traduce en una capacidad de splay (apertura de los dedos) y de agarre mucho más versátil. Rodríguez explica que la apertura de los dedos es esencial para «hold the handle of a tool with a trigger»; en español:
«Necesitábamos que los dedos pudieran abrirse para poder sujetar el mango de una herramienta con un gatillo».
Con esta característica, Atlas puede:
- Utilizar herramientas manuales como destornilladores o llaves de vaso.
- Manipular objetos de forma asimétrica, gracias al movimiento independiente de cada dedo.
- Ejecutar gestos de precisión que antes requerían equipos de laboratorio costosos.
La arquitectura también permite una simulación limpia en entornos virtuales, lo que acelera el proceso de entrenamiento mediante demostraciones humanas.
Comparación con manos humanoides de la competencia
Otros fabricantes —como Unitree, Neo o Figure AI— han apostado por manos que imitan la morfología humana, con dedos delgados y una estética cercana a la de la mano humana. Estas soluciones logran una alta destreza en laboratorios, pero suelen presentar dos limitaciones críticas:
- Fragilidad estructural: los componentes de aluminio o fibra ligera se deforman bajo cargas moderadas.
- Coste de producción: la fabricación de piezas con tolerancias milimétricas eleva el precio unitario, impidiendo la escala masiva.
La mano de Atlas, al ser menos parecida a una mano humana, sacrifica la estética pero gana en resistencia y en facilidad de ensamblaje. En pruebas preliminares, la nueva mano soportó impactos de hasta 15 kg sin pérdida de calibración, mientras que los diseños más esbeltos fallaban alrededor de los 5 kg.
Implicaciones para la adopción industrial
El objetivo de Boston Dynamics es que Atlas pase de ser una demostración de laboratorio a un colaborador fiable en líneas de ensamblaje, almacenes y entornos de construcción. La posibilidad de producir la mano en serie abre la puerta a:
- Despliegues en flotas de robots de logística, donde la sustitución de una mano defectuosa pueda realizarse en minutos.
- Integración con sistemas de control existentes, gracias a la compatibilidad con los estándares de simulación de ROS.
- Reducción del coste total de propiedad (TCO) al evitar la necesidad de piezas a medida y servicios de reparación especializados.
En la práctica, una empresa que adquiera una flota de diez Atlas equipados con la nueva mano podría esperar una disminución del 30 % en tiempo de inactividad comparado con robots que usan manos más frágiles, según datos internos de Boston Dynamics no publicados en detalle.
Qué significa este cambio para los desarrolladores
Para los ingenieros de software que diseñan algoritmos de manipulación, la mayor cantidad de grados de libertad implica un espacio de control más amplio, pero también la necesidad de estrategias de planificación más robustas. Los controladores de movimiento deberán gestionar la interacción entre los dedos al abrirse y cerrarse simultáneamente, lo que plantea retos en la sincronización y en la prevención de colisiones internas.
Sin embargo, la disponibilidad de un modelo de mano que pueda ser simulado fielmente reduce la brecha entre la fase de entrenamiento en simulador y la ejecución en hardware real. Los equipos de I+D podrán validar sus pipelines de aprendizaje por demostración (LfD) sin depender de hardware exclusivo de laboratorio.
la nueva mano de Atlas representa una apuesta clara por la escalabilidad y la resistencia operativa, marcando una divergencia significativa respecto a la tendencia de replicar la forma humana a cualquier coste. Si la industria logra adoptar este enfoque, podríamos ver una proliferación de robots colaborativos capaces de trabajar codo a codo con humanos en entornos productivos sin la temida fragilidad que ha limitado a sus predecesores.
