
ETH Zurich convierte una mano robótica en robot autónomo que camina con sus dedos
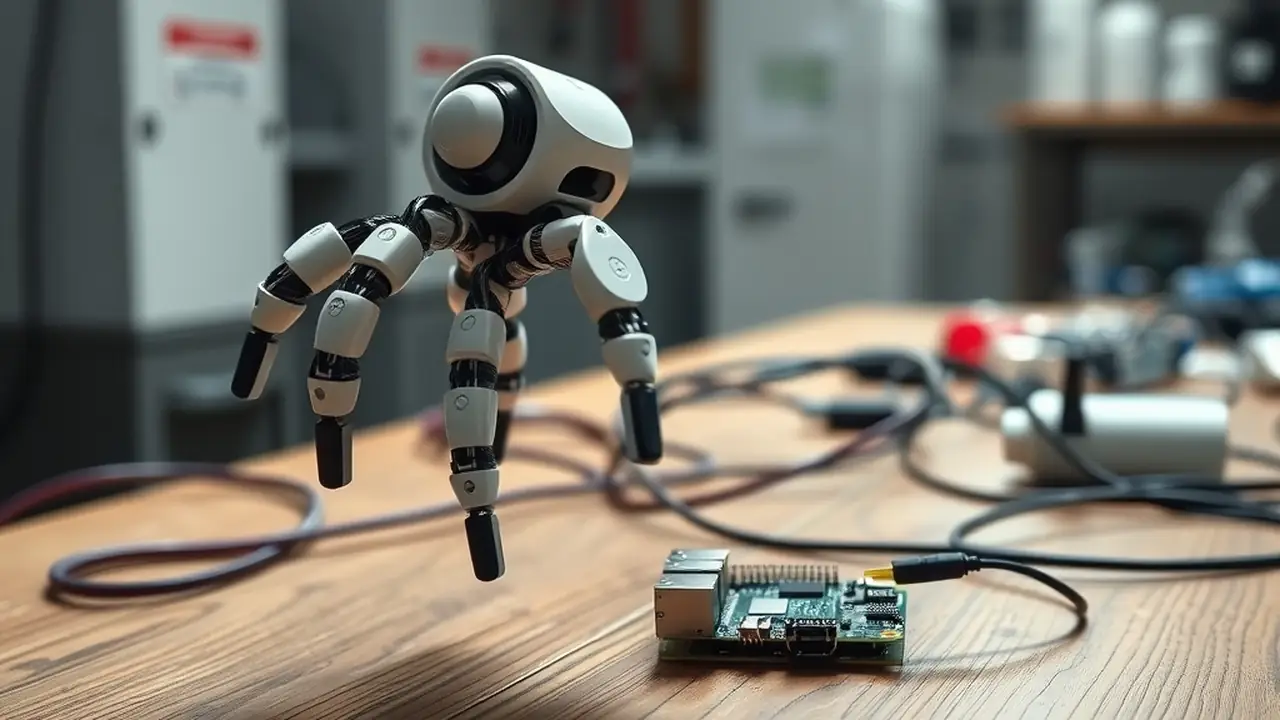
Investigadores suizos transformaron una mano robótica comercial en un robot capaz de desplazarse y manipular objetos usando solo sus cinco dedos.
Un equipo del Soft Robotics Lab de la ETH Zurich ha demostrado que una mano robótica de uso general puede convertirse en un robot completamente autónomo, capaz de caminar sobre sus dedos y de interactuar con su entorno sin depender de un brazo o cuerpo adicional. El prototipo, basado en una mano de la empresa Wuji Technology, lleva un pequeño paquete de 80 g que incluye una batería, una unidad de medida inercial (IMU) y una Raspberry Pi Zero para ejecutar los algoritmos de control.
El concepto de mano autónoma
La idea parte de cuestionar la arquitectura tradicional de la robótica, donde cada componente tiene una única función: los brazos sirven para alcanzar, las piernas para locomoción. Kazemipour, doctorando que lideró el proyecto, plantea que los “partes del robot pueden romper su propio molde”. La mano, diseñada para agarrar, se reutiliza como soporte de carga y como extremidad locomotora, lo que abre la puerta a robots más versátiles y compactos.
De la simulación al hardware real
Para lograr la marcha, los investigadores entrenaron un modelo de reinforcement learning en un entorno simulado. El algoritmo recibió recompensas por avanzar a la velocidad adecuada y penalizaciones por balancearse o generar movimientos bruscos. La asimetría de los dedos –longitudes distintas, pulgar oponible– obligó a crear “resortes virtuales” que mantenían cada dedo en una posición de referencia durante la fase de arrastre. Tras validar el comportamiento en la simulación, trasladaron el controlador al hardware real, integrándolo en la mano y el paquete de 80 g.
«Quería ver cuánto podía hacer una mano robótica sin el resto del robot», declaró Amirhossein Kazemipour a IEEE Spectrum.
Desafíos de locomoción con una geometría asimétrica
Una mano no es simétrica como un cuadrúpedo o un bípedo, por lo que los algoritmos clásicos de caminata no funcionaban. Cada dedo tiene un rango de movimiento distinto y el centro de masa está desplazado hacia la palma. El equipo resolvió esto asignando a cada dedo una meta individual y aplicando penalizaciones más severas a los desplazamientos laterales que a los longitudinales. El resultado es una marcha estable, aunque limitada a superficies planas y relativamente lisas.
Aplicaciones potenciales y limitaciones
El prototipo abre posibilidades en entornos donde el acceso es extremadamente restringido. En mantenimiento industrial, la mano podría desprenderse de un robot mayor y explorar ranuras estrechas para apretar tornillos o inspeccionar componentes. En misiones de búsqueda y rescate, una mano autónoma podría infiltrarse en escombros y activar interruptores sin necesidad de introducir un cuerpo completo. Sin embargo, la carga útil sigue siendo mínima y la velocidad de desplazamiento es baja (aproximadamente 5 cm/s), lo que limita su uso a tareas de precisión más que a transporte de objetos.
- Inspección de equipos en espacios confinados.
- Activación de controles en entornos hostiles.
- Demostraciones educativas de principios de locomoción y manipulación.
Qué implica este avance para la robótica modular
El proyecto de la ETH no es el primero en intentar que una mano camine, pero sí el primero en hacerlo con hardware disponible comercialmente, sin rediseñar la morfología del manipulador. Eso sugiere que la robótica modular puede avanzar sin requerir costosos rediseños de piezas, simplemente reprogramando y reconfigurando componentes existentes. La tendencia apunta a robots que se ensamblan y desensamblan según la tarea, reduciendo el número total de unidades necesarias en una línea de producción y facilitando la logística de repuestos.
En última instancia, la verdadera revolución no radica tanto en que la mano pueda caminar, sino en que el enfoque abra la puerta a una nueva mentalidad de diseño: los componentes pueden ser reutilizados, reprogramados y reorientados para cumplir funciones inesperadas. Si la industria adopta este paradigma, podríamos ver una reducción significativa en costos de hardware y una mayor adaptabilidad de los sistemas robóticos en escenarios reales.