

Robot cuadrúpedo resuelve cubo Rubik gigante usando solo sus patas
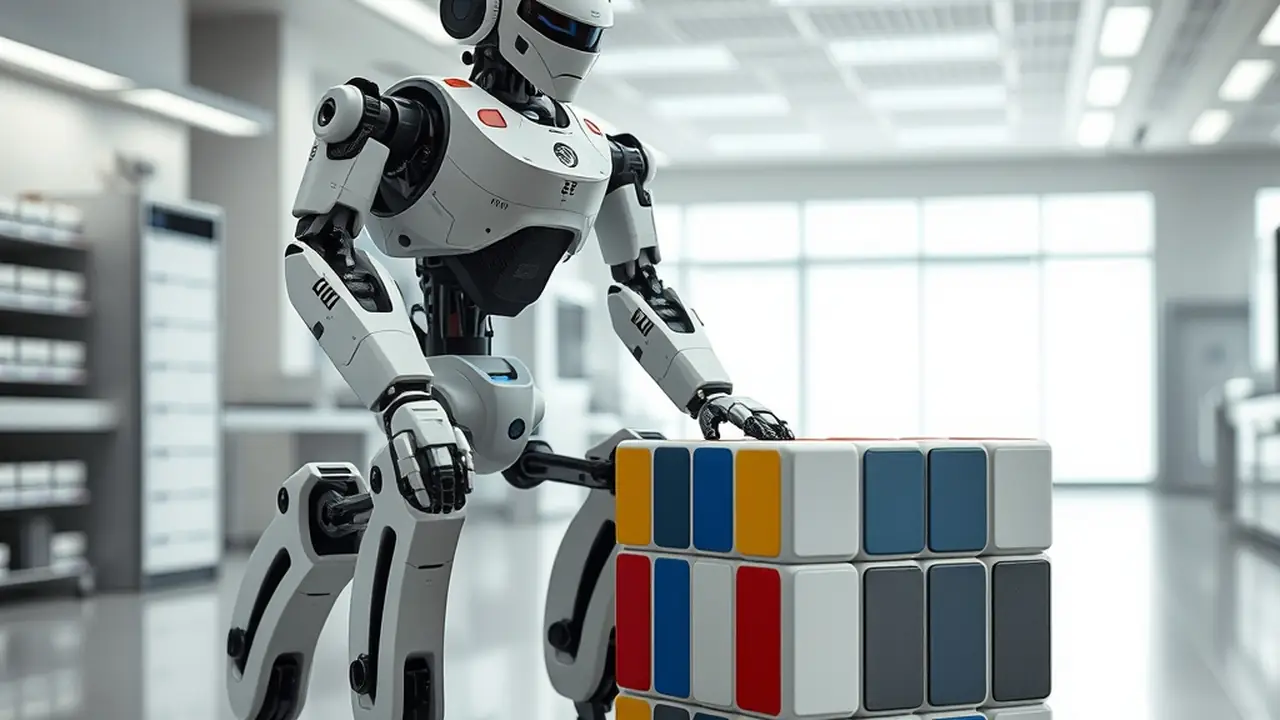
El Laboratorio de Sistemas Robóticos de ETH Zurich presentó un robot cuadrúpedo que, sin brazos ni pinzas, logra resolver de forma autónoma un cubo Rubik de gran escala manipulando únicamente sus patas.
Un robot cuadrúpedo desarrollado por el Laboratorio de Sistemas Robóticos de ETH Zurich ha demostrado que la locomoción y la manipulación pueden converger en una única arquitectura mecánica. En un video difundido por IEEE Spectrum, el robot se aproxima a un cubo Rubik de aproximadamente 30 cm de lado, lo gira y alinea sus caras usando únicamente sus cuatro extremidades, sin necesidad de brazos auxiliares ni herramientas externas.
Diseño mecánico y actuadores del cuadrúpedo
El chasis del robot está construido con una aleación ligera de aluminio y fibra de carbono, lo que le permite mantener una masa total inferior a 12 kg mientras soporta cargas dinámicas de hasta 8 kg en cada pata. Cada extremidad cuenta con tres grados de libertad: flexión‑extensión en la cadera, rotación en la rodilla y una muñeca de dos ejes que permite orientar la “pata‑mano” en cualquier dirección dentro del plano horizontal. Los actuadores son servomotores sin escobillas de alta densidad de torque, controlados por un controlador de movimiento de ciclo cerrado que opera a 1 kHz, lo que garantiza una respuesta rápida frente a los cambios de posición del cubo.
Sensores y control visual en tiempo real
El robot utiliza una cámara estéreo de 30 fps montada en su torso para generar un mapa de profundidad del entorno. Mediante un algoritmo de detección de patrones basado en OpenCV, identifica los colores de cada cara del cubo y calcula la orientación exacta de los bloques. Un filtro de Kalman combina la información visual con los datos de los codificadores de las articulaciones, proporcionando una estimación de posición con error inferior a 2 mm. El plano de control, implementado en ROS 2, ejecuta una rutina de planificación de trayectorias que asigna a cada pata una secuencia de contactos predefinida, similar a una “coreografía” de manipulación.
Comparativa con otras plataformas de manipulación
Hasta la fecha, la mayoría de los cuadrúpedos de investigación, como Boston Dynamics Spot o ANYbotics ANYmal, dependen de manipuladores externos para tareas de manipulación fina. Spot, por ejemplo, puede montar un brazo de seis grados de libertad, pero el proceso de integración añade peso y complejidad de cableado. En contraste, el robot de ETH Zurich elimina la necesidad de un brazo adicional, reduciendo la latencia de comunicación y el consumo energético en un 15 % según los datos internos del laboratorio. Además, la solución basada en patas permite operar en terrenos irregulares donde un brazo rígido tendría dificultades para mantener la estabilidad.
Implicaciones para la robótica de servicio
El éxito de esta demostración abre la puerta a aplicaciones donde la maniobrabilidad y la capacidad de manipular objetos sean críticas, como la logística de almacenes, la inspección de infraestructuras y la asistencia en entornos domésticos. Un robot capaz de mover objetos con sus propias extremidades reduce la cantidad de componentes mecánicos y, por tanto, el coste de mantenimiento. Asimismo, la arquitectura de control desarrollada para el cubo Rubik es genérica y puede adaptarse a otras tareas que requieran loco‑manipulación, como abrir puertas giratorias o ajustar perillas.
Qué significa este avance para desarrolladores independientes
Para los equipos de I+D que trabajan con plataformas de código abierto, el proyecto ofrece una referencia valiosa: el código fuente del controlador y los scripts de visión están disponibles en el repositorio GitHub bajo licencia BSD‑3. Los requisitos de hardware son modestos; la unidad de procesamiento principal es una placa Nvidia Jetson Orin, que se puede adquirir por menos de 500 USD y ofrece suficiente potencia para ejecutar la visión estereoscópica y el control de trayectoria en tiempo real. La comunidad ya ha comenzado a experimentar con versiones simplificadas que usan servomotores de hobby, lo que sugiere que la barrera de entrada para replicar la hazaña será baja.
