

Cirugía asistida por IA: simulación generativa real‑tiempo vs modelos físicos tradicionales
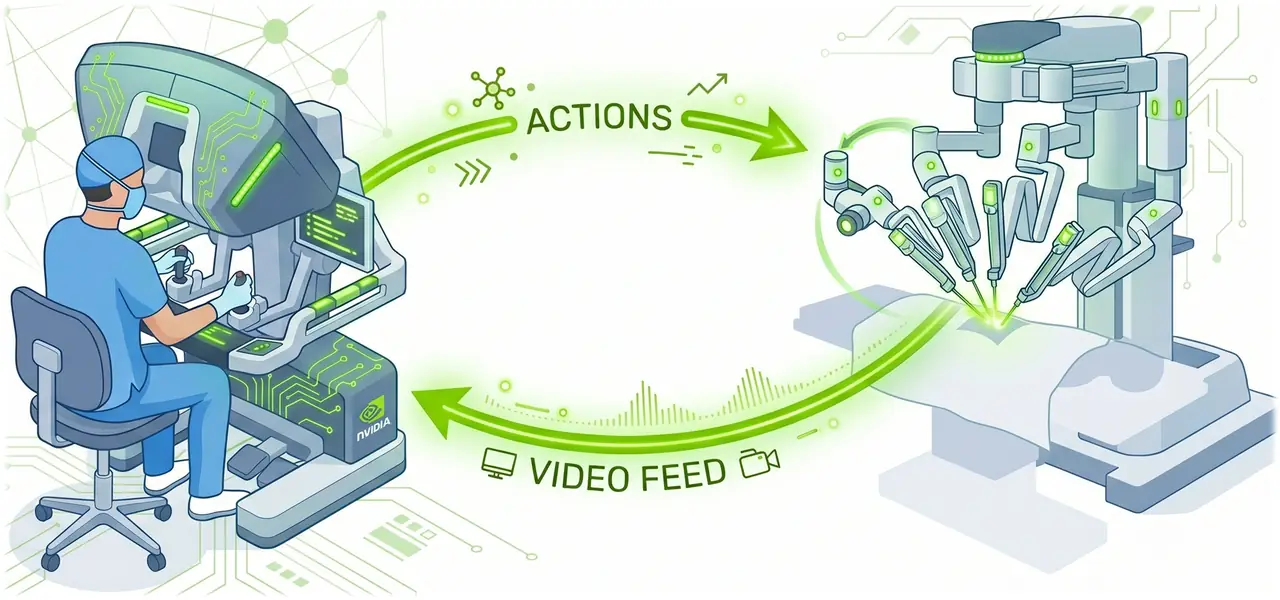
NVIDIA presenta Cosmos3‑H‑Dreams, el primer simulador quirúrgico que genera video en tiempo real a partir de grabaciones clínicas de colecistectomía, ejecutándose en una sola RTX PRO 6000.
En una demostración que combina robótica y visión por computadora, NVIDIA lanzó hoy Cosmos3‑H‑Dreams, una herramienta capaz de recrear una cirugía de vesícula biliar en tiempo real usando solo la entrada de los instrumentos y sin depender de modelos físicos explícitos. El sistema, basado en el modelo base Cosmos 3 y la biblioteca de inferencia FlashDreams, procesa video y cinemática de la plataforma Versius de CMR Surgical y genera imágenes coherentes a 10 Hz, todo con una única GPU RTX PRO 6000.
Arquitectura y proceso de entrenamiento
Cosmos3‑H‑Dreams se construye sobre el modelo Cosmos3‑H‑Embodied‑Nano, un modelo de 16 mil millones de parámetros preentrenado en Open‑H‑Embodiment. Para el dominio quirúrgico, el equipo de NVIDIA adaptó un «teacher‑to‑student» que aprende a predecir los próximos 24‑72 fotogramas (2,4‑7,2 s) a partir de pares video‑acción alineados a 10 Hz. El proceso incluye:
- Entrenamiento del profesor bidireccional con secuencias de 24 fotogramas, ampliado luego a 72.
- Destilación del profesor en un estudiante causal que genera bloques de video a medida que llegan nuevas acciones.
- Auto‑forcing y aprendizaje mediante un crítico que mitiga la acumulación de errores en rollouts prolongados.
El modelo maneja 28 dimensiones de acción (posiciones, rotaciones, aperturas de pinzas, controles de energía y entradas de joystick), lo que le permite responder a los movimientos de la pinza Cadiere y el hook monopolar con alta fidelidad anatómica.
Rendimiento en tiempo real y limitaciones visuales
Durante la generación, Cosmos3‑H‑Dreams emplea cuatro pasos de denoising por bloque en la primera versión y un esquema de dos pasos en la segunda, ofreciendo un balance entre calidad visual y latencia. La biblioteca FlashDreams acelera la inferencia mediante streaming, mientras que un módulo adaptado FadeMem gestiona la memoria de atención para secuencias largas, evitando que la caché crezca indefinidamente.
Cosmos3‑H‑Dreams runs interactively on a single NVIDIA RTX PRO 6000 GPU.
Aunque la simulación visual es impresionante, los autores advierten que la realismo no equivale a precisión biomecánica. La ausencia de un modelo físico explícito significa que la respuesta del tejido se basa en patrones aprendidos, lo que puede generar desviaciones sutiles en la deformación o en la interacción de instrumentos con estructuras ocultas.
Implicaciones para la investigación y la práctica quirúrgica
Este avance abre una vía alternativa a los simuladores basados en mallas y física tradicional, que requieren modelado detallado y gran potencia de cómputo. Al aprender directamente de videos de cirugías reales, Cosmos3‑H‑Dreams reduce la barrera de entrada para crear entornos de entrenamiento específicos de procedimientos, permitiendo a hospitales y universidades generar simulaciones a medida sin costosos pipelines de modelado.
Sin embargo, la dependencia de datos clínicos plantea retos de privacidad y sesgo. Si los videos de entrenamiento provienen de un número limitado de cirujanos o de una única configuración de cámara, la generalización a otros entornos o a variaciones anatómicas puede verse comprometida. Además, la falta de validación biomecánica impide que el simulador sea utilizado como herramienta de planificación preoperatoria, limitándose por ahora a la educación y al desarrollo de algoritmos de control para robots quirúrgicos.
Qué significa este avance para desarrolladores y hospitales
Para los desarrolladores de software quirúrgico, Cosmos3‑H‑Dreams ofrece una API basada en FlashDreams que permite integrar generación de video en bucles de control con latencias de pocos cientos de milisegundos. El requisito de hardware es accesible: una sola RTX PRO 6000, disponible en la mayoría de los centros de investigación. Esto democratiza la creación de entornos de entrenamiento interactivo y acelera la experimentación con técnicas de aprendizaje por refuerzo en robótica médica.
Para los hospitales, el principal valor reside en la posibilidad de crear simulaciones personalizadas sin contratar equipos de modelado 3D. No obstante, la adopción requerirá una infraestructura de captura de video y cinemática de alta calidad, así como políticas claras de gestión de datos de pacientes. La falta de garantías sobre la exactitud física también sugiere que, por ahora, el simulador complementará pero no sustituirá a los entrenadores humanos y a los modelos mecánicos tradicionales.
Cosmos3‑H‑Dreams marca un paso significativo hacia la simulación quirúrgica basada en IA generativa. Su capacidad de respuesta en tiempo real y su bajo requisito de hardware son atractivos, pero la comunidad debe abordar con rigor los problemas de validez clínica, sesgo de datos y privacidad antes de que la herramienta se convierta en un estándar de entrenamiento quirúrgico.
